登录社区云,与社区用户共同成长
邀请您加入社区
分析边缘计算和雾计算的应用场景为了使理解更清楚,我们首先需要清楚边缘计算和雾计算二者的区别与联系。边缘计算和雾计算都非常关注本地的计算能力,而不是将其推到云上。更多地。这两种方法都旨在减少对云计算的完全依赖。要避免在云上分析和处理数据。正如前面的解释所强调的,这种方法本质上是为了减少决策过程中由于数据被推到云上而产生的时间延迟数据驱动的决策将更快,并将在关键的实时应用中实现。其次,这两者之间有什么
当前, AI、大数据、云计算等技术逐渐成熟,5G 网络大规模建设等各种趋势共同推动了通信网络的代际演进。与此同时,企业通信网络数字化转型也面临着一些挑战:业务越来越复杂、基础网络越来越繁琐、连接数的增加和带宽的快速增长问题等。焱融科技以自动驾驶行业为例,分析近年来各家自动驾驶企业发展受限的因素。在上一篇《精选案例 | YRCloudFile 引领自动驾驶存储技术新趋势》中,基本已经覆盖了自动驾驶企
发布职位:文远知行WeRide.ai#首家中美两地无人驾驶测试许可独角兽,6月份c轮=33亿$base:硅谷 北上广深鄂技术路线:激光雷达+摄像头+卫星+惯性导航+高精地图前端后端移动端大数据嵌入式传感算法感知云计算
1 源码下载源码下载: 源码链接2 注意事项经过N天的实验,暂时放弃了源码的实现,主要问题在于:作者的开发环境是ubuntu系统+CUDA,由于疫情原因,目前手上只有windows系统和ubuntu18.04虚拟机,虚拟机无法安装CUDA和显卡驱动,也不想去装双系统,因此回到实验室之后再做完整复现。但一下还是有复现中需要注意的地方,记下来提醒自己。1 Windows系统下的复现笔者这里不建议在wi
目前常见的虚拟机包括黑莓的QNX,英特尔主导的ACRN、Mobica为代表的XEN、松下收购的Open Synergy的COQOS、德国大陆汽车的L4RF、法国VOSyS的VOSymonitor,其余的还有很多,包括Green Hills的intergrity,日本的eSOL,SYSGO的Pike,mentor的Nucleus,三星哈曼的Redbend,EPAM的xen;:以比亚迪、吉利为代表的中
如果被问到对于未来城市交通的最大愿景是什么,相信大部分人会希望道路不再拥堵,不再限行,让通勤不再是打工人的噩梦,不再有交通事故,当然也会有人希望,汽车全部实现自动驾驶,汽车变成可办公的移动场景……当前,伴随着技术的快速发展,让这一切正在逐步成为现实。正如李彦宏在新书《智能交通》所说,“国家层面的战略指引、企业层面的创新实践,两者相得益彰,将加速人工智能、5G、云计算等技术在交通领域的应用,加速智能
本机环境:window10+vmware虚拟机ubuntu16.04.1.3+kinetic1.报错信息:max@max-virtual-machine:~$ sudo rosdep initERROR: cannot download default sources list from:https://raw.githubusercontent.com/ros/rosdistro/master/
基本思路找一台ubuntu设备(虚拟机),做为host,安装sdk manager。micro USB连接TX2线刷。注意点:虚拟机硬盘一定要在60G以上。可能一遍不成功可以下载后再刷。
rosdistro-master.zip下载链接:https://pan.baidu.com/s/1WSZRVfL0cld0WIzhrYKkBw提取码:zxcv
转载自https://zhuanlan.zhihu.com/p/391629717三篇文章全文:自动驾驶的Pipline – 如何打造自动驾驶的数据闭环?(上)2 云计算平台的基建和大数据处理技术数据闭环需要一个云计算/边缘计算平台和大数据的处理技术,这个不可能在单车或单机实现的。大数据云计算发展多年,在资源管理调度、数据批处理/流处理、工作流管理、分布式计算、系统状态监控和数据库存储等方面提供了
整个行业正在经历数字化变革,驾驶人也希望车辆能带给他们更多体验。大陆集团拥有240,000多名员工,遍及59个国家和地区,致力于打造智能、互联的驾乘世界。如今,自动驾驶赛道竞争激烈,大陆集团是如何适应市场,进行颠覆式创新的?大陆集团如何看待未来汽车市场?以及云计算在其中的重要作用?关于这些问题,在近期的高管博客中,大陆集团高级副总裁兼架构与软件主管Michael Hülsewies&亚马逊云科技解
目录一、配置主从机和网络1 虚拟机桥接和NAT2 设置IP二、分布式通信设置三、通信验证一、配置主从机和网络1 虚拟机桥接和NAT首先需要了解虚拟机桥接和NAT的区别——请点击此处简单说,桥接后,虚拟机所分配的网段和发射wifi的机器人的网段,相同,网络可以相互ping通。net连接后,虚拟机和机器人所处网段不同,网络不能相互ping通。2 设置IP本文使用RK3288作为机器人的终端为了电脑(即
1.背景介绍智能交通系统和自动驾驶汽车是当今最热门的研究和应用领域之一。智能交通系统旨在通过大数据、人工智能、云计算等技术,提高交通运输效率、安全性和环境友好性。自动驾驶汽车则是将计算机视觉、机器学习、路径规划等技术应用于汽车驾驶的领域,以实现无人驾驶。这两个领域的相互作用和融合,将为未来的交通运输和汽车驾驶带来更大的变革。在本文中,我们将从以下几个方面进行深入探讨:背景介绍核心概...
转自:万字综述自动驾驶数据闭环,黄浴万字综述自动驾驶数据闭环(转载)介绍自动驾驶的数据驱动模型感知地图定位预测规划控制传感器预处理模拟仿真云计算平台的搭建和大数据处理技术训练数据标注工具大型模型训练平台模型测试和检验相关的机器学习技术主动学习OOD检测和Corner Case检测数据增强/对抗学习迁移学习/域适应自动机器学习(AutoML)/元学习(学习如何学习)半监督学习自监督学习少样本/零样本
3.接下来是重头戏了,导入之后报错少了但是继续报 can’t locate node [rplidarNode] in package [rplidar_ros 的错,不要慌,刚才导入的包还没编译当然识别不了。2.我的Ubuntu一直连不上github,试了很多方案都没解决,这一步其实直接去仓库里面下载下来就行了。我的是Ubuntu虚拟机,直接在windows里面下好拖到catkin/src下面就
这里写自定义目录标题Ubuntu 虚拟机右上角网络连接符号消失解决方案:Ubuntu 虚拟机右上角网络连接符号消失Ubuntu 虚拟机右上角网络连接符号消失,如下图所示解决方案:sudo service network-manager stopsudo rm /var/lib/NetworkManager/NetworkManager.statesudo service network-manag
在这种情况下,应指定目的地,以使车辆超过目的地边界的部分不会阻碍其他车辆的通行。执行分配给R子系统的OEDR和定位功能的手段通常利用安装在停车场地内的检测传感器来建立,因此必要的检测性能被归类为环境条件的一部分,如图6所示,不同的车辆操作类型需要不同的检测能力,如检测车辆路径上的障碍物、检测SV的当前位置或检测停车位的占用情况,这些检测能力可以由相同的传感器提供,也可以单独提供。2.通过利用这样的
轻舟智航通过使用阿里云CPFS和OSS数据流动解决方案,打造一体化的自动驾驶数据底座,并且依托CPFS的高性能和高吞吐,很好地支持轻舟智航业务的快速增长。
移动通信技术移动用户与固定用户、移动用户与移动用户大哥大——2g——3g——4g——5g(是4g10倍)主讲5g(法定名称:IMT2020)4大运营商:移动、联通、电信、广电大规模的物联网:万物互联,万物互通.如共享单车、智慧城市5g时代挑战:超高速率、超大连接、超低延时VR(虚拟现实,以虚拟内容为主) AR(增强现实,以现实为主,虚拟为辅)5g: 10Gbit/s,eMBB作用:端(各种端)&l
首先是架构的问题,我使用了本机电脑,虚拟机外加一台主机的架构,其中本机电脑使用了react+material UI作为单页面应用框架,使用three.js重现点云。本机电脑通过虚拟机接口转发与虚拟机沟通。而虚拟机上运行的是nodejs与c++的混合编译。主机进行了对点云的构建,源码地址如下xingzhongyu/cv (gitee.com)https://gitee.com/xingzhongyu
第一步:下载和安装在win10使用Vmware搭建Ubuntu16.04虚拟机,然后下载ORB-SLAM2源码,源码链接https://github.com/raulmur/ORB_SLAM2。另外,若想成功运行需要其他的附件包,包括:1.C++11或者C++ 0x编译器2.Pangolin: https://github.com/stevenlovegrove/Pangolin3.Opencv:
说到。所以问题来了,为什么边缘计算必须与云计算有关呢?它们是什么关系?
1:git clone源码或者下载zip$ git clone https://github.com/ApolloAuto/apollo.git2:安装docker$ sudo apt-get update$ sudo apt-get install \ca-certificates \curl \gnupg \lsb-release$ curl -fsSL https://download.do
未来还将更深入融合 5G、云计算、物联网、大数据、人工智能、区块链等新一代信息技术,更精准对业务应用意图的理解和对网络资源的优化高效利用,实现云网协同安全可信。
本系列教程作者:小鱼公众号:鱼香ROSQQ交流群:139707339教学视频地址:小鱼的B站完整文档地址:鱼香ROS官网版权声明:如非允许禁止转载与商业用途。2.1 虚拟机安装Ubuntu本节小鱼将带大家一起使用Vmware来安装一个ubuntu20.04的虚拟机。让我们开始吧!所谓虚拟机,就是在你的电脑已有的系统上再使用软件模拟出另外一个系统。比较著名的软件就是Vmware了,因为Vmware是
《车路协同信息交互技术要求》系列标准第2&3部分进展汇报(一)系列标准概述系列标准规划各部分标准间的关系标准立项情况北京百度智行科技有限公司、华为技术有限公司、交通运输部公路科学研究院、中国信 息通信研究院、国汽(北京)智能网联汽车研究院有限公司、电信科学技术研究院有限公 司、中国电信集团有限公司、腾讯云计算(北京)有限责任公司、北京万集科技股份有 限公司、青岛海信网络科技股份有限公司、北
记录Matlab和ROS之间的通信bugubuntu ping不通windows虚拟机设置为桥接首先ubuntu ifconig查询虚拟机IP 假设为192.169.0.1windows cmd 输入ipconfig查询主机IP假设为192.168.0.2ubuntu操作然后sudo gedit ~/.bashrc输入:export ROS_IP=192.168.0.1然后sudo gedit /
博主依托自动化学院学生学习与发展指导中心,开设了一门课程竞赛兴趣班,主要内容为ROS智能车—自动驾驶入门与实战,旨在帮助对ROS机器人操作系统、智能车、自动驾驶相关方面感兴趣的大一、大二、大三同学,深入学习基础知识并进行对应实战,从基础开始一步一步,最后在智能小车上完成实战,全过程引导,保姆级教程!
最近购买了一台ROS小车,因为需要在局域网内使用台式机或者是笔记本控制小车,因此要设置ubuntu的地址。(另外一种方式是由小车发出热点,台式机连接到热点,此处不讨论。)使用的路由器是华为的,IP地址是192.168.8.1,这个要到路由器上查看具体的地址,所以要通过路由器通讯的话,树莓派以及台式机都应当处于该网段内,.bashrc中,台式机的ROS_MASTER_URI=http:// 小车的I
1 虚拟机下打开gazebo报错:VMware: vmw_ioctl_command error Invalid argument[ INFO] [1610283240.619937255, 0.180000000]: LeePositionController got first odometry message.VMware: vmw_ioctl_command error Invalid a
目录1、下载VMware2、VMware配置Ubuntu18.043、虚拟机安装Tools4、Ubuntu更换国内源5、安装ROS5.1*安装ROS中的rosdep update问题1、下载VMwareVMwareWorkstationPro16安装 + Key_Jinhk的博客-CSDN博客_vmware16最新密钥2、VMware配置Ubuntu18.04(磁盘分割一步可做可不做)VMware
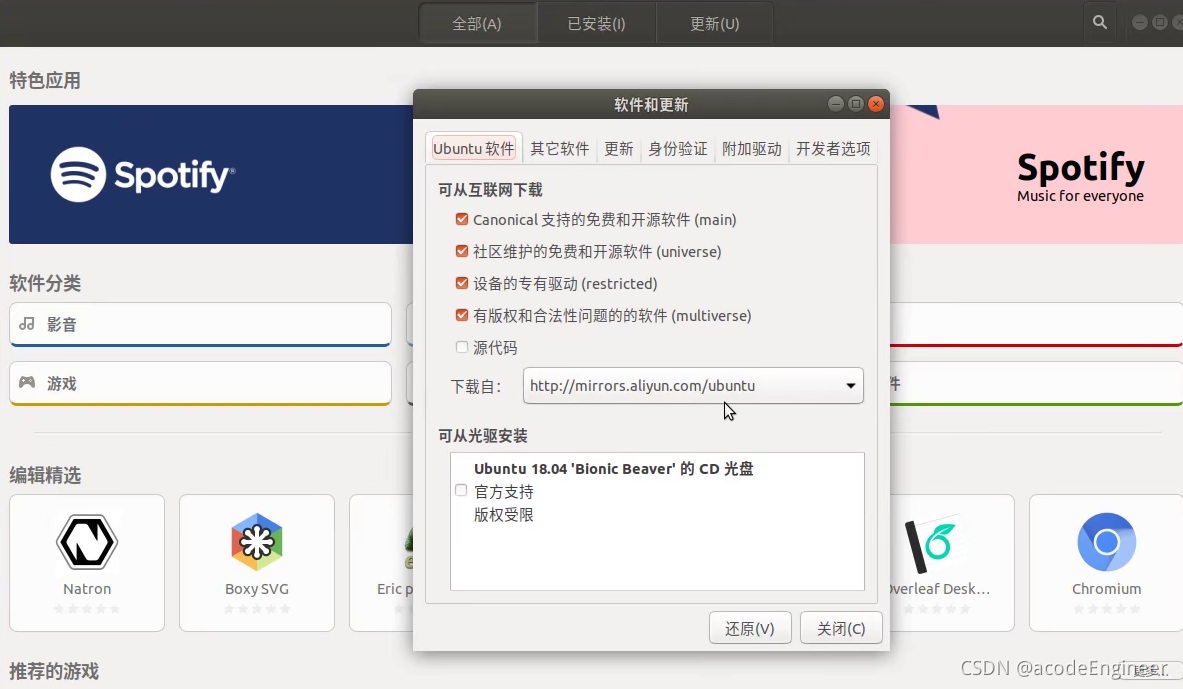
1.创建虚拟机自定义安装,手动选择镜像文件,处理器选择1个处理器,8个核心,其他选择默认的即可。2.换源新装的虚拟机会提示更新(不是更新系统),建议换完源之后再更新。左下角点开,打开software&updates。选中源代码(最后一项),更换源,选择other,选择中国,推荐阿里云的镜像源。点击close之后选择reload。如果中途卡住可以选择终止,然后再更换下载源,点击revert,
简介:数据库从上世纪五十年代发展至今,随着基础设施的改变,其技术也在不断演进。数据库市场也从原本商业化巨头形成的垄断地位逐渐变为云厂商处于领导地位,而未来在云上,数据库将会是兵家必争之地。与此同时,云原生技术、数据库自动驾驶技术以及数据库和大数据技术的融合使得数据库的未来更加充满生机。在DTCC 2020大会上,阿里云数据库产品管理与运营部总经理叶正盛为大家分享他对于“数据库2025”的展望。摘要
导读:本文介绍了智能工厂信息化建设规划的范围、总体架构和主要内容 , 详细描述了ERP、PLM、MES、WMS这4个业务系统的架构设计和功能目标。作者:安恒智能科技有限公司 梁华 | 来源:《机电信息》0 引言智能工厂信息化系统需要将现代管理理论、智能制造理论与最新信息化技术、 自动化技术、网络通信技术、信息物理系统、大数据技术、云计算技术深度融合,通过科学规划和全面集成企业设备单元、生产监控、制
环境: vmware虚拟机 ubuntu20.04 + noetic + 笔记本摄像头在对摄像头进行标定后,生成了相应的标定文件,运行 launch 文件usb_cam_with_calibration.launch 仍然出现如下警告:[head_camera] does not match name narrow_stereo in file /home/michael/.ros/camera_
第一章 概述系统配置:Ubuntu 16.04 + ROS KineticVMware虚拟机安装 Ubuntu16.04系统 ,配置ROS Kinetic环境,参考另一篇博客:https://mp.csdn.net/mp_blog/creation/editor/123504732
【基于Ubuntu20.04的Autoware.universe安装过程】方案一:虚拟机 | 详细记录 | Vmware | 全过程图文 by.Akaxi
Innovus中timing eco后setup margin跑哪里去了?(知识星球福利活动)之前小编承诺知识星球每年会做1-2 次 的优惠活动(中秋节和春节),今天抽空简单做了两个优惠券海报,名额有限,需要的可以领取使用。新用户优惠券老用户续费优惠券知识星球提供的主要服务数字后端实现技术疑问解答Synopsys&Cadence 各工具 workshop,lab guide 以及 lab
目录一、虚拟机获取摄像头权限二、播放视频三、录制视频参考一、虚拟机获取摄像头权限使用快捷键Win + R ,输入 services.msc ,点击确定找到 VMware USB Arbitration Service确保启动在VMware Workstation中点击虚拟机,选择设置选择 USB控制器,将USB兼容性设置为USB 3.1,并点击确定。选择 虚拟机 ,再选择 可移动设备,再选择 Li
0. 前言在深入剖析了Ceres、Eigen、Sophus、G2O后,以V-SLAM为代表的计算方式基本已经全部讲完,但是就L-SLAM而言我们还差一块,那就是PCL、GTSAM点云计算部分我们还没有详细的去写,正好就这个时间,我想把这块坑给填完,来形成一整个系列,方便自己回顾以及后面的人一起学习。GTSAM系统认知我们在一般的认知,G2O和GTSAM都做着后端图优化的功能,而他们当中的全局优化器
问题说明:虚拟机版本:VMware® Workstation 16 ProUbuntu版本:Ubuntu 18.04现象:gazebo闪退,并报 VMware: vmw_ioctl_command error 无效的参数问题分析:问题的表面意思就是vmw_ioctl_command这个参数除了问题,从网上了解了下,大概就是虚拟机环境的bug导致的,可能在虚拟机机里,gazebo在参数加载时,出错了
判断关键帧时,从LIO中获取位姿,计算上一关键帧的位姿和当前位姿的相对运动,按照距离和角度阈值抽取关键帧,保存关键帧结果(点云数据)。遍历所有关键帧,获取其点云并进行体素滤波,对滤波后的点云计算每个点所在的网格id(gx,gy),如果网格id不存在,就创建新的网格并把id和点云添加到新网格中,如果该id早已存在,则在id对应的网格中添加点云。在多数应用中,我们希望控制实时点云的载入规模,例如只加载
处理激光雷达数据一般有三种场景,windows、虚拟机和ubuntu双系统,下面介绍如何让电脑连接像激光雷达这样的网络设备。首先,给Lidar供电,并将其网线插入个人电脑的网口;1.windows打开网络和Internet设置;更改适配器选项;进入网络连接页面(找到激光雷达的网络,这里是以太网);右击打开属性后,选择TCP/IPv4,并打开其属性;输入IP和子网掩码即可(激光雷达一般是102);配
ROS学习笔记1——Ubuntu的安装(虚拟机)和常用命令
虚拟机https://www.ncnynl.com/archives/201610/939.html源码
1、根据前面的教程顺利完成虚拟机下Ubuntu18.04安装后,接下来安装ros环境。2、打开“软件和更新”,设置下载源,我选择“中国 -> 阿里云”,点击“关闭”后系统重新加载。等待更新完成。3、正式安装ROS,打开命令终端第一步:添加ROS软件源sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -
一、简介在平面模型上构建凸(凹)多边形,首先从点云中提取平面模型,在通过该估计的平面模型系数从滤波后的点云投影一组点集形成点云,最后为投影后的点云计算其对应的二维凸(凹多边形)。二、代码分析1)构建直通滤波器,对点云进行滤波处理,提高后续的分割的效果,然后打印相关信息输出到标准输出设备上:reader.read ("table_scene_mug_stereo_textured.pcd", *cl
ROS学习之路(一)笔者根据 古月居 · ROS入门21讲学习整理,并参考《ROS机器人开发实践》一书。虚拟机安装【注】该部分可参考 古月居 · ROS入门21讲 第2讲下载并安装 VMware Workstation Pro下载 Ubuntu18.04 镜像文件创建虚拟机并设置相关配置设置虚拟机内存为4GB使用ISO映像文件安装完成并重启安装VMware Tool...
云边计算系统架构、方案和工程实践前言道路如同城市的血管,血管的通畅程度与城市活力息息相关。但在城市规模越来越大、人口数量不断增大、交通拥堵程度加剧的当下,仅靠加快道路建设等方式来构建便捷高效的交通体系,已经变得越来越困难。5G 时代,作为城市和车辆的连接点,道路也成为通信网络、云计算、智能传感器融合创新的交汇点,如何利用新的技术来提升城市智能化水平,增强城市路网与车辆的协同效率和安全性,从而降低城
最近尝试过使用多turtlebot3仿真之后,想测试一下多Ackermann结构车的仿真效果,在一番寻找下将目光锁定到了MIT-racecar。但是在使用过程中遇到了许多问题,在此记录一下。运行环境:Ubuntu18.04(虚拟机),ROS-melodic, gazebo-9模型使用:使用古月居课程中的racecar。一定要注意按照版本安装,并要提前安装好相应的依赖项,这样会省去许多问题。问题描述